相机标定与位姿解算
小孔成像与相机标定、三维刚体运动的旋转表示(旋转矩阵/欧拉角/四元数)、PnP 位姿解算,以及李群李代数的拓展学习资料导航。
本文回答自瞄里三个递进的问题:像素坐标是怎么来的(模块一:成像与标定)、空间中的旋转如何表示(模块二:旋转的四种表述)、如何从二维像素反推三维位姿(模块三:PnP)。
模块一:小孔成像几何、相机畸变与标定实战
1.1 针孔相机模型
1.1.1 最简单的相机
针孔相机就是一个密闭盒子,一侧开一个小孔(光圈):
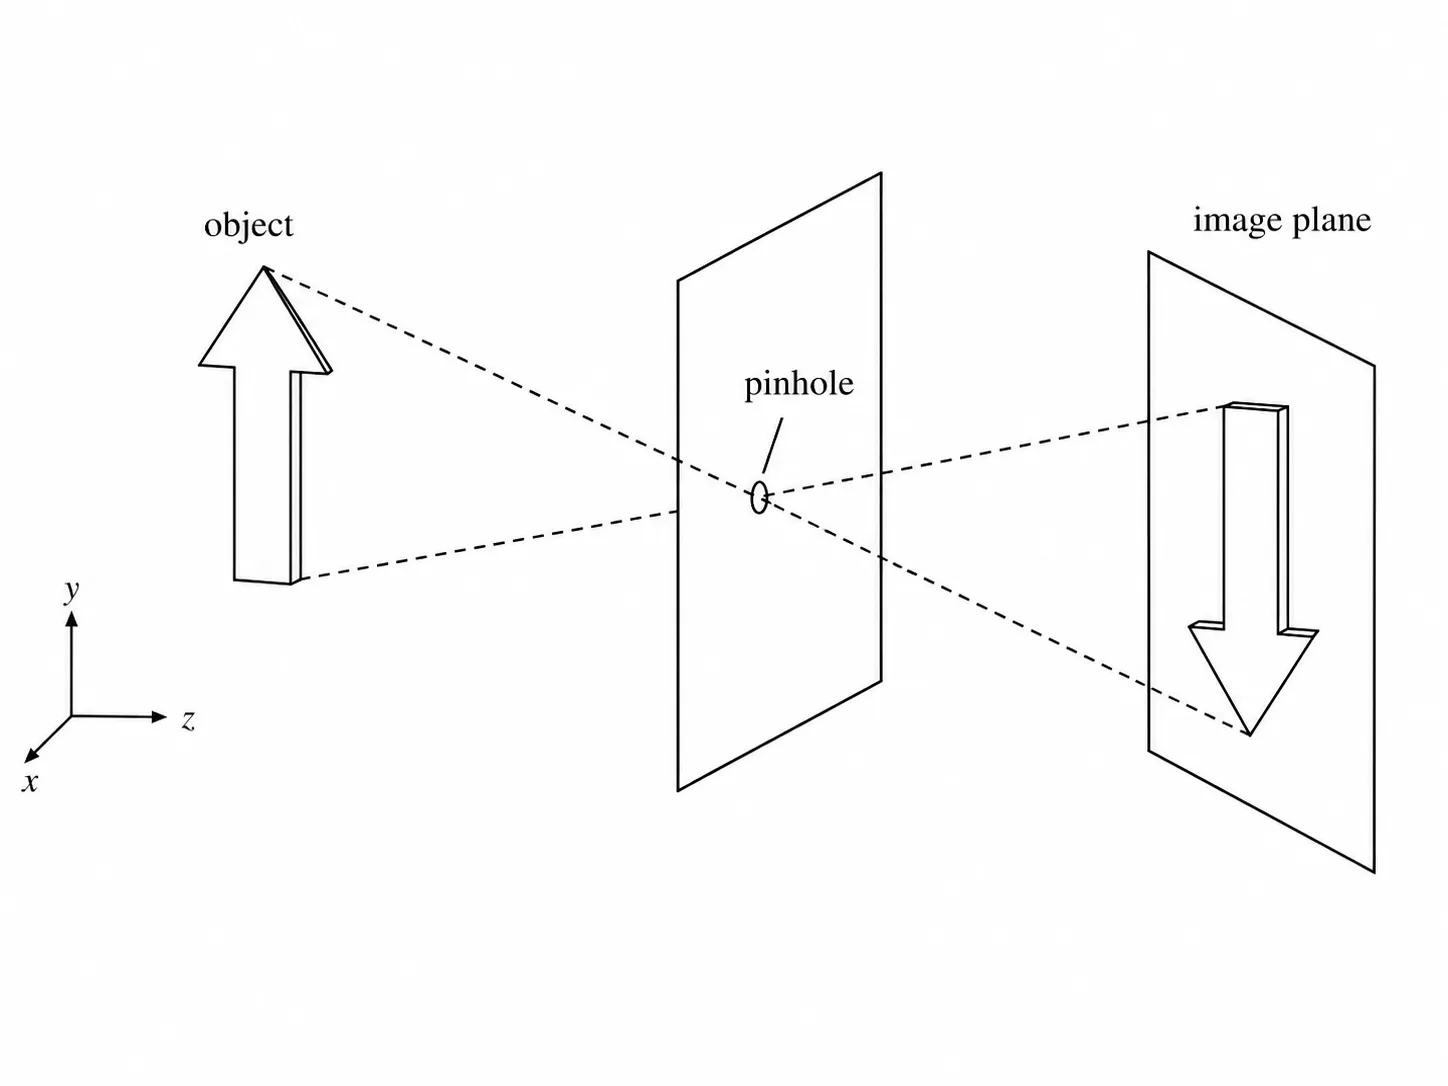
核心概念:物体上每个点向各个方向发光,但只有穿过针孔的那一束光能到达传感器,形成一个清晰而倒立的实像。
1.1.2 从针孔到数学
flowchart LR
    A["3D 世界点<br/>P = (X, Y, Z)"] -->|"通过针孔"| B["像平面点<br/>p = (x, y)"]
    B -->|"缩放偏移"| C["像素坐标<br/>(u, v)"]
投影几何:
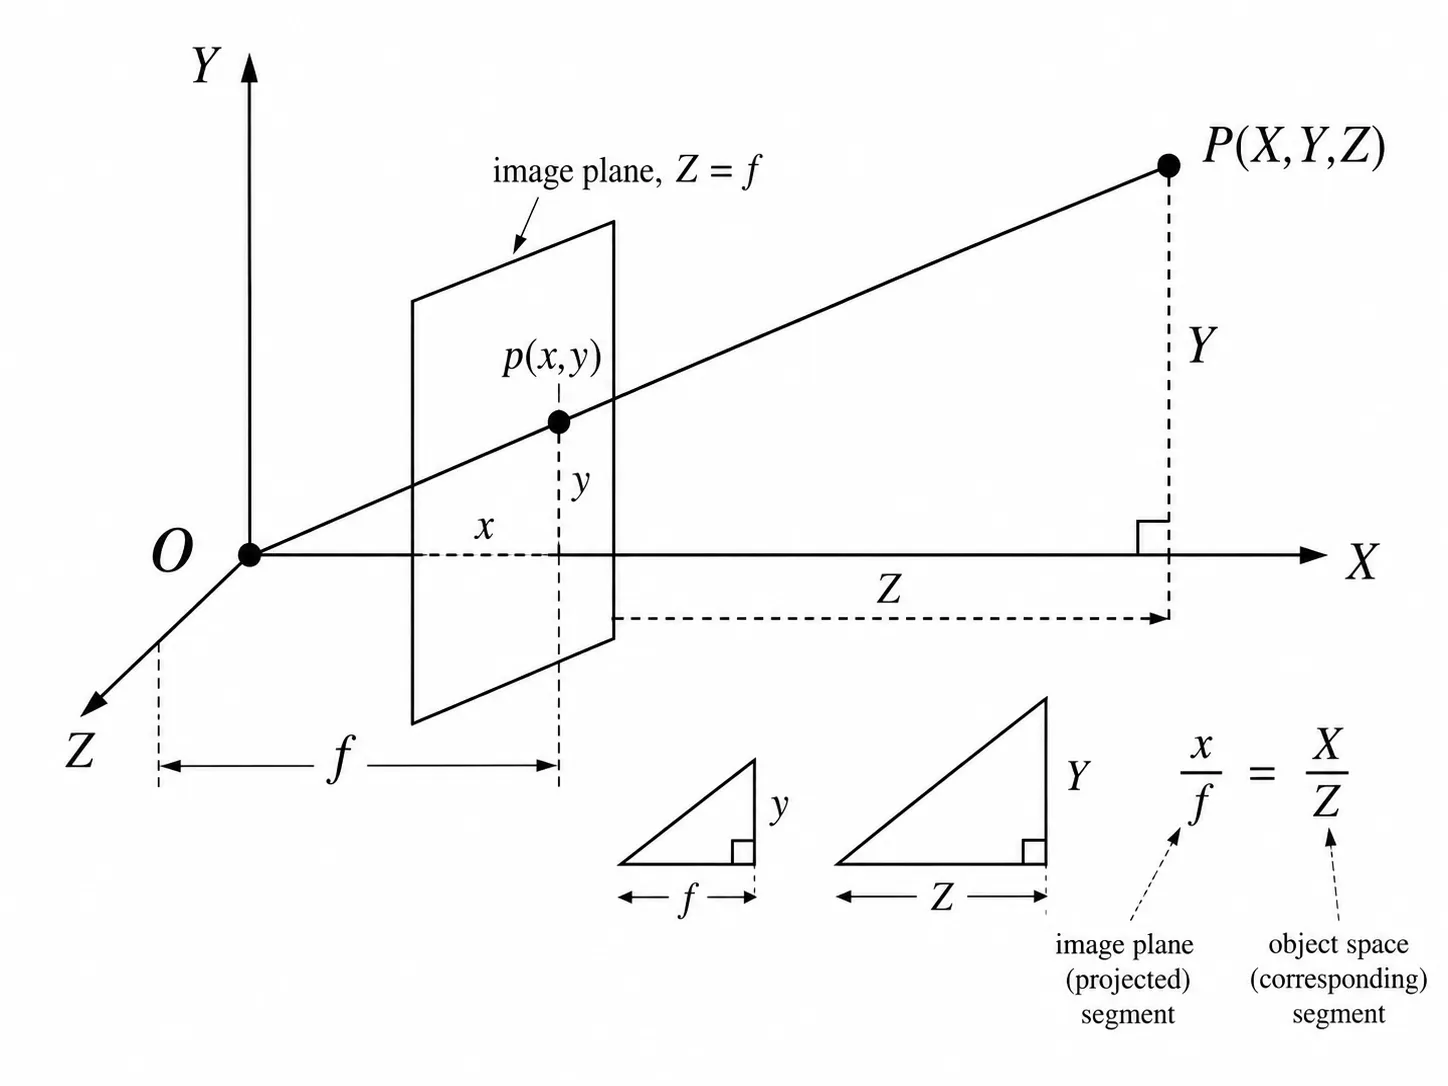
相似三角形(整个相机模型建立在此):
这说明图像位置 只取决于 和 的比值,与绝对距离无关。一个远而大的物体和一个近而小的物体可能产生完全相同的图像。
flowchart TD
    A["已知: 像素 (u,v) + 内参 K"] --> B{"能还原出<br/>3D 坐标吗?"}
    B -->|"不能"| C["缺少 Z 值<br/>一个 (u,v) 对应<br/>无限多个 3D 点<br/>分布在一条射线上"]
    B -->|"需要额外信息"| D["双目 / 深度传感器<br/>或已知地面方程"]
1.1.3 从物理毫米到像素
传感器(CMOS)有物理像素。需要把毫米转换到像素:
| 符号 | 含义 | 如何确定 |
|---|---|---|
| 方向的焦距(像素) | , 是每毫米像素数 | |
| 方向的焦距(像素) | ||
| 光心 偏移(像素) | 约为传感器宽度的一半 | |
| 光心 偏移(像素) | 约为传感器高度的一半 |
写成矩阵形式:
这个 3×3 矩阵 称为相机内参矩阵。
1.2 镜头畸变
1.2.1 畸变的来源
真实镜头不是完美针孔,它由多片玻璃组成,光线穿过时会弯曲:
flowchart LR
    A["理想针孔<br/>直线投影"] -->|"实际透镜"| B["径向畸变<br/>边缘弯曲"]
    B --> C["切向畸变<br/>传感器倾斜"]
1.2.2 径向畸变(Radial Distortion)
由镜头形状引起。靠近镜头边缘的光线弯曲程度比中心大。
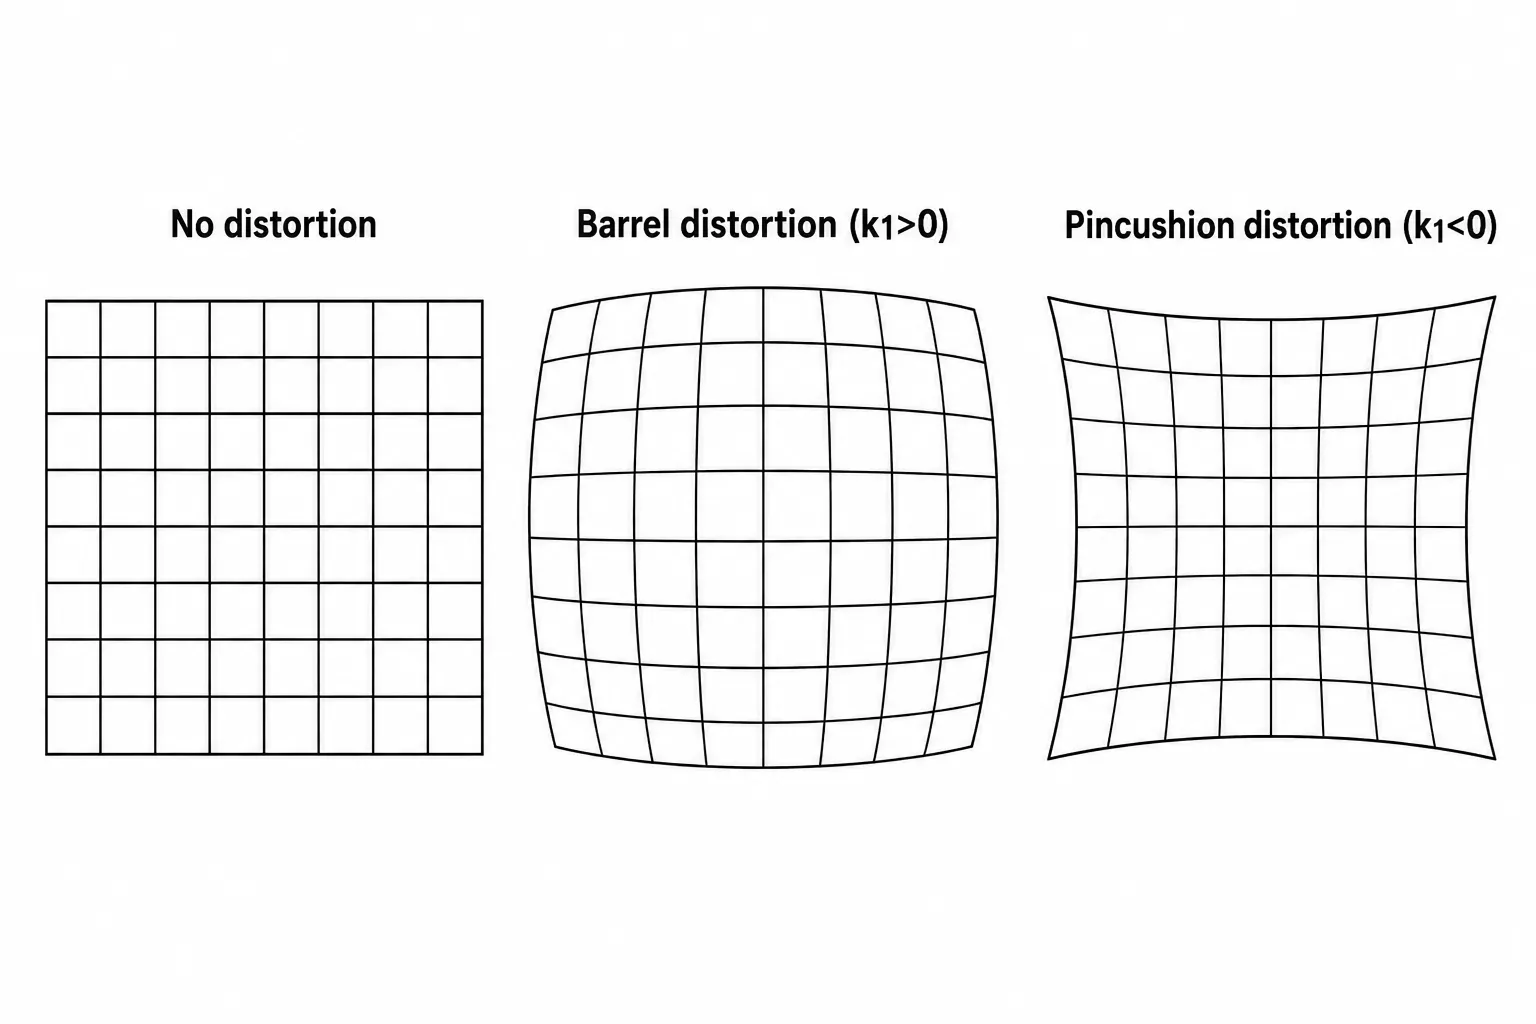
数学模型():
| 系数 | 效果 |
|---|---|
| 主要径向畸变(影响最大) | |
| 次要径向校正 | |
| 精细校正(大多数镜头为 0) |
1.2.3 切向畸变(Tangential Distortion)
由镜头与传感器平面不平行引起:
flowchart LR
    L["镜头<br/>倾斜"] -->|"光线偏移"| S["传感器<br/>像点位移"]
模型:
1.2.4 畸变向量
OpenCV 将畸变系数合并为一个向量:
dist_coeffs = [k1, k2, p1, p2, k3]我们相机的示例:
dist_coeffs: [-0.061883, 0.104794, 0.000434, -3.6e-05, 0.0]
# [k1, k2, p1, p2, k3]- :轻微桶形畸变(负值对应桶形)
- :二级校正
- :切向畸变可以忽略,说明镜头对准良好
- :不需要精细校正
1.2.5 畸变可视化
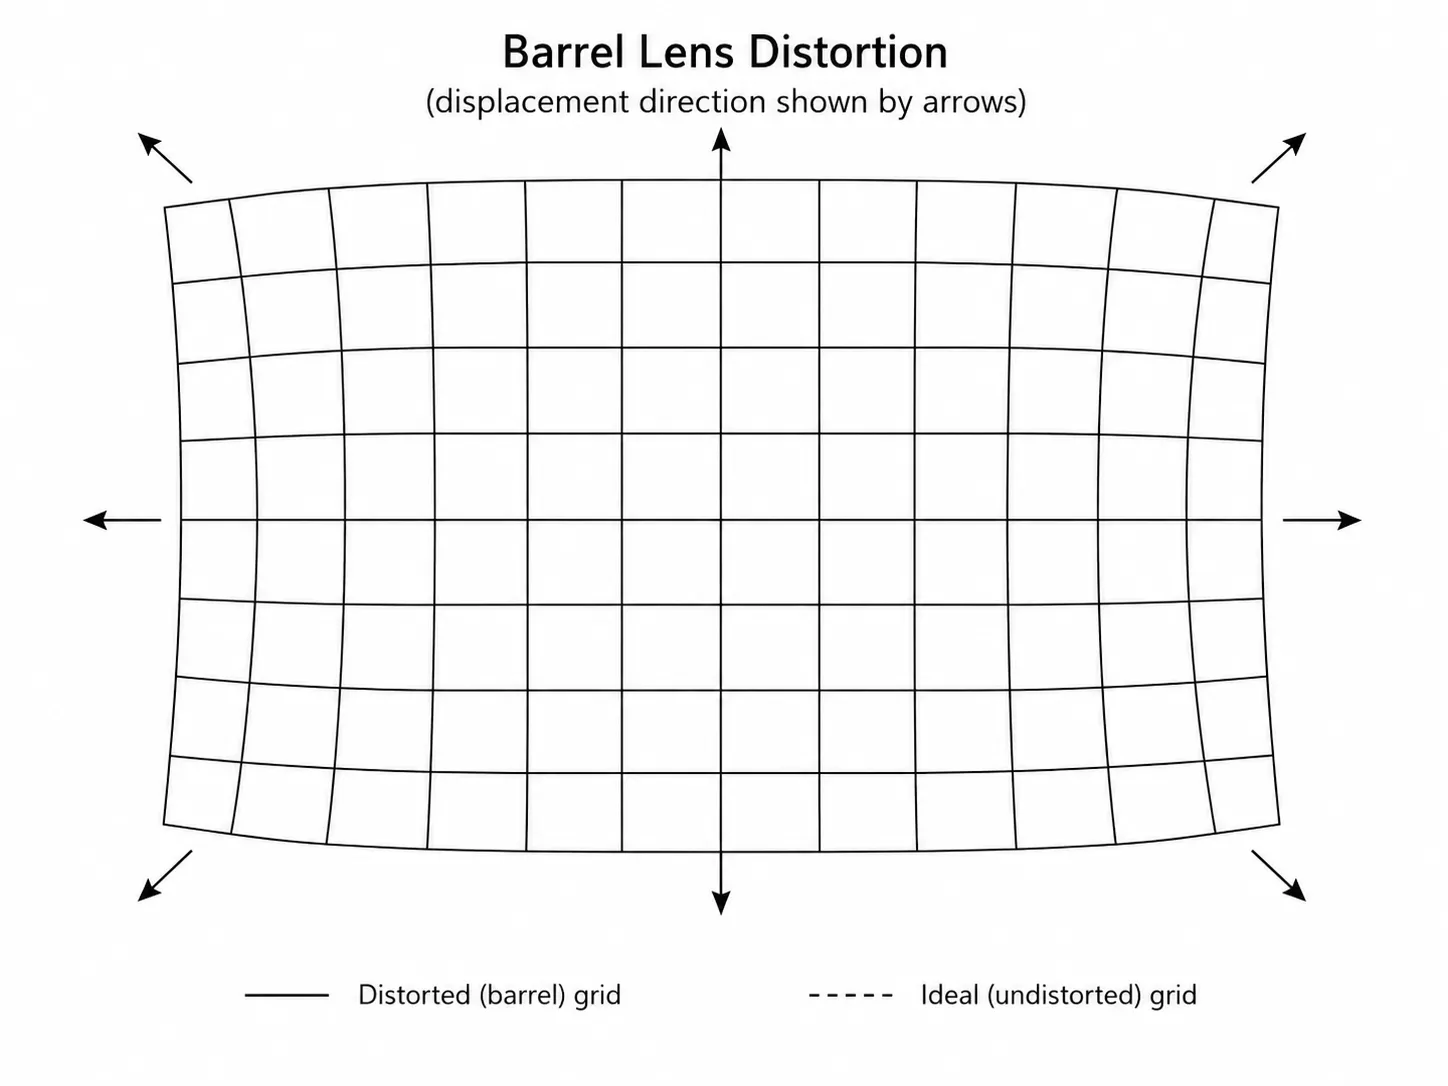
效果:图像边缘附近的直线会向外弯曲(桶形)或向内弯曲(枕形)。图像中心区域不受影响。
1.3 标定原理
1.3.1 需要求解什么
需要找到内参矩阵 与畸变向量 :
共 9 个参数()。
1.3.2 标定物
flowchart LR
    A["棋盘格<br/>Chessboard"] --> B["已知的 3D 结构<br/>角点间距固定"]
    B --> C["多张照片<br/>不同角度"]
    C --> D["cv2.calibrateCamera"]
    D --> E["K, dist"]
使用棋盘格的原因:
1. 角点可以自动检测 → cv2.findChessboardCorners
2. 角点的 3D 位置已知 → 假设 Z=0 平面,X,Y 由方格大小确定
3. 多张照片提供足够的约束 → N 张照片 × M 个角点 > 需要求解的参数
1.3.3 标定的数学原理
每张照片提供一组对应关系:
3D 棋盘角点:     P_i = (X_i, Y_i, 0)         ← 已知(假设平面)
2D 图像像素:     p_i = (u_i, v_i)            ← 检测得到
每张照片的外参:   R_j, T_j                   ← 未知(每张不同)
全局内参:        K, dist                     ← 要找的
每张照片 提供 个方程( = 角点数):
每张照片的未知数: 6 个外参 (R_j, T_j)
全局未知数:       5 个内参 (fx, fy, cx, cy + dist)

N 张照片提供:     2 × M × N 个方程
未知数总数:       6 × N + 5

要求: 2 × M × N > 6 × N + 5典型配置: (9×6 棋盘格), 张照片
方程数: 2 × 54 × 15 = 1620
未知数: 6 × 15 + 5 = 95
→ 超定系统 → 最小二乘求解
1.3.4 标定步骤
import cv2
import numpy as np
import glob

# 1. 准备棋盘格 3D 点
cb_width, cb_height = 9, 6        # 内角点数
square_size = 30.0                 # 毫米

objp = np.zeros((cb_width * cb_height, 3), np.float32)
objp[:, :2] = np.mgrid[0:cb_width, 0:cb_height].T.reshape(-1, 2)
objp *= square_size                 # 单位: mm

# 2. 收集所有图片的角点
obj_points = []  # 3D 点
img_points = []  # 2D 像素

for fname in sorted(glob.glob("calib_images/*.jpg")):
    img = cv2.imread(fname)
    gray = cv2.cvtColor(img, cv2.COLOR_BGR2GRAY)

    # 检测角点
    ret, corners = cv2.findChessboardCorners(gray, (cb_width, cb_height), None)

    if ret:
        obj_points.append(objp)
        # 亚像素精化
        criteria = (cv2.TERM_CRITERIA_EPS + cv2.TERM_CRITERIA_MAX_ITER, 30, 0.001)
        corners_refined = cv2.cornerSubPix(gray, corners, (11, 11), (-1, -1), criteria)
        img_points.append(corners_refined)

        # 可视化验证
        cv2.drawChessboardCorners(img, (cb_width, cb_height), corners_refined, ret)

# 3. 标定求解
ret, K, dist, rvecs, tvecs = cv2.calibrateCamera(
    obj_points, img_points, gray.shape[::-1], None, None
)

print(f"重投影误差: {ret:.3f} px")  # < 0.5 表示良好
print(f"相机内参 K:\n{K}")
print(f"畸变系数:\n{dist.ravel()}")

# 4. 验证: 去畸变
img = cv2.imread("calib_images/test.jpg")
undistorted = cv2.undistort(img, K, dist)
cv2.imwrite("undistorted.jpg", undistorted)
1.3.5 结果解读
内参矩阵 按行展开存储:
# 良好标定(误差 < 0.5px)
camera_matrix: [5033.78, 0.0,    2829.23,
                0.0,    5036.14, 1929.49,
                0.0,    0.0,     1.0]      # K 按行展开(3×3)
dist_coeffs: [-0.062, 0.105, 0.0004, -0.00004, 0]
#              k1      k2     p1      p2      k3
对应的 :
如何解读 :
如果传感器宽度 = 36mm,图像宽度 = 5472px:
重投影误差:
< 0.3 px:  标定非常优秀
0.3 - 0.8: 良好标定(我们的目标)
0.8 - 1.5: 可接受,但需要更好的照片
> 1.5:     标定不合格,重新拍照
1.4 全流程实操指南
1.4.1 准备工作
flowchart TD
    A["Step 0: 准备工作"] --> B["① 标定板<br/>玻璃/陶瓷棋盘格<br/>确认内角点数和方格尺寸"]
    A --> C["② 相机<br/>固定好焦距(不要用自动对焦)<br/>确认图像分辨率"]
    A --> D["③ 电脑<br/>安装好 opencv-python<br/>创建标定文件夹"]
需要确认的参数:
# 查看棋盘格规格
# 例:12×9 格子 → 内角点 11×8
# 方格尺寸:25mm(问卖家或自己量)

# 相机设置
# 关闭自动对焦!关闭自动对焦!关闭自动对焦!
# 固定曝光、固定白平衡
创建文件夹结构:
project/
├── calib_images/          # 存放标定照片
│   ├── img_01.jpg
│   ├── img_02.jpg
│   └── ...
└── calib_result/          # 存放标定结果
    └── params.yaml
1.4.2 拍摄标定照片(最重要的一步)
操作流程
flowchart TD
    A["Step 1: 拍摄"] --> B["手持标定板<br/>放在相机前 0.5-3m"]
    B --> C["拍摄 20-25 张照片"]

    C --> D1["正面拍 3-5 张"]
    C --> D2["左右倾斜 30° 拍 3-5 张"]
    C --> D3["上下倾斜 30° 拍 3-5 张"]
    C --> D4["四角各拍 2-3 张"]
    C --> D5["旋转 45° 拍 2-3 张"]

    D1 --> E{"检查每张照片<br/>棋盘格是否充满<br/>画面 20-60%?"}
    D2 --> E
    D3 --> E
    D4 --> E
    D5 --> E
    E -->|"否"| B
    E -->|"是"| F["✅ 拍摄完成"]
良好 vs 不合格照片对比
| 合格 ✅ | 不合格 ❌ |
|---|---|
| 标定板平整 | 标定板弯曲/折角 |
| 整个棋盘格都在画面内 | 边缘被裁切 |
| 清晰对焦 | 模糊/虚影 |
| 光照均匀 | 半边亮半边暗 |
| 棋盘格占画面 20-60% | 太小或太大 |
1.5 验证方法
1.5.1 视觉验证
# 标定前:
img = cv2.imread("raw.jpg")
# 检查图像边缘的直线是否弯曲
# 例如:场地边界线

# 去畸变后:
undistorted = cv2.undistort(img, K, dist)
# 直线应该变直
1.5.2 PnP 交叉验证
标定相机 → 得到 K, dist
用 PnP 配合已知 3D 点 → 得到 R, T
把 3D 点投影回 2D → 测量残差

如果标定准确:
    PnP 残差 < 5 像素 ✅

如果标定不准:
    PnP 残差 > 20 像素 ❌
    → 重新标定
1.6 另一种工具:ROS 2 camera_calibration
如果使用 ROS 2,可以用图形化的 camera_calibration 包,交互式移动标定板实时标定:
# 安装(以 humble 为例,换成你的发行版)
sudo apt install ros-humble-camera-calibration

# 运行(需要先有相机节点在发布 /camera/image_raw)
ros2 run camera_calibration cameracalibrator.py \
    --size 11x8 --square 0.025 image:=/camera/image_raw
它会自动采集不同姿态的角点,标定完成后同样输出 camera_matrix 和 dist_coeffs。本质和 OpenCV 的 calibrateCamera 是同一套数学,只是把”拍照→检测→求解”自动化了。
模块二:三维刚体运动与旋转的四种表述
自瞄里描述装甲板、相机、云台的朝向,有四种表述:旋转矩阵、旋转向量、欧拉角、四元数。它们各有优缺点,比赛代码里都会遇到。这一部分不做长篇推导,因为可视化的讲解视频比文字更容易理解,请按下面的资料学习,并对照”必会结论”自检。
2.1 四种表述速览
| 表述 | 参数个数 | 优点 | 缺点 | 用途 |
|---|---|---|---|---|
| 旋转矩阵 | 9 | 连续作用、坐标变换方便 | 冗余、不能直接求导 | 坐标变换、存储 |
| 旋转向量 | 3 | 紧凑 | 有奇异 | 罗德里格斯、代码交换 |
| 欧拉角 RPY | 3 | 最直观 | 万向节死锁 | 人机交互、电控指令 |
| 四元数 | 4 | 无奇异、适合插值与优化 | 不直观 | 姿态估计、旋转优化 |
2.2 先记住一些概念
① 反对称矩阵(向量叉乘的矩阵化,旋转求导的地基):
② 旋转矩阵约束: 且 ,9 个参数只有 个自由度(正交性 6 个约束)。
③ 罗德里格斯公式(旋转向量 ↔ 旋转矩阵):
代码里用 cv::Rodrigues(rvec, R) 双向转换。
④ 欧拉角与万向节死锁:Roll(绕前向 )、Pitch(绕 )、Yaw(绕上方向 )。当中间一次旋转到 时,另两个轴对齐、损失一个自由度,这就是万向节死锁。因此计算和优化用四元数或旋转矩阵,只有人机交互才用欧拉角。
⑤ 四元数旋转(p 用纯虚四元数 表示):
有两点要注意:一是必须双边共轭乘,否则旋转会作用两次;二是构造四元数时转角取 ,因为左右各乘一次会叠加成 。
2.3 学习资料与视频
视频(推荐按序看)
1. 从欧拉角到旋转矩阵(中科大 RM 电控合集)
- 视频链接:https://www.bilibili.com/video/BV1vYCSY2EuS
- 学习指南:系统讲清”二维向量旋转 → 坐标系旋转 → 欧拉角 → 三维旋转矩阵”,含内旋/外旋区别,适合作为理解欧拉角与旋转矩阵的第一课。
2. 无伤理解欧拉角中的”万向死锁”现象(Ele 实验室)
- 视频链接:https://www.bilibili.com/video/BV1Nr4y1j7kn
- 学习指南:用直观动画讲清万向节死锁,看完应能用一句话解释欧拉角为什么会锁死。
3. 四元数的可视化(3Blue1Brown)
- 视频链接:https://www.bilibili.com/video/BV1SW411y7W1
- 学习指南:用四维空间的可视化理解”四元数为什么是 4 个数、为什么 “,讲解很经典,建议至少看两遍。
4. 四元数如何控制物体旋转(小豆)
- 视频链接:https://www.bilibili.com/video/BV14t421h7M4
- 学习指南:manim 动画,偏”怎么用”:四元数如何生成、相乘、作用于物体。看完可自行推导 的分量形式。
图文资料
5. 万向节死锁(zywvvd)
- 链接:https://www.zywvvd.com/notes/3d/gimbal-lock/gimbal-lock/
- 学习指南:图文推导死锁的数学本质(欧拉角奇异性),与视频 2 对照理解。
6. 四元数入门(zywvvd)
- 链接:https://www.zywvvd.com/notes/3d/quaternions-intr/quaternions-intr/
- 学习指南:四元数的严谨图文入门:定义、运算、与旋转的对应。作为视频 3/4 的文字补充。
2.4 看完你需要掌握什么
- 能说出四种表述各自的参数个数、优缺点,以及在什么场景用哪一种;
- 能用
cv::Rodrigues完成旋转向量 ↔ 旋转矩阵互转; - 能解释万向节死锁,并说明为什么自瞄内部不用欧拉角做计算;
- 能写出 ,并解释”为什么转角要减半、为什么要双边乘”;
- 遇到”旋转表示搞混”的位姿 bug 时,知道问题出在旋转矩阵/四元数/欧拉角的哪个环节。
模块三:PnP 位姿解算
3.1 PnP 问题定义
PnP(Perspective-n-Point):已知 对”3D 点 ↔ 2D 像素”对应,求相机相对物体的位姿。
已知:
  3D 模型点  P_i = (X_i, Y_i, Z_i)   —— 装甲板物理尺寸(长/宽已知,来自规则)
  2D 像素点  p_i = (u_i, v_i)        —— 检测到的四角点 / 灯条端点
  相机内参   K                       —— 模块一标定得到

求解:
  外参 [R | t]                       —— 装甲板相对相机的位姿
      → 敌方距离 (X, Y, Z) 与瞄准所需的 Yaw / Pitch
flowchart LR
A["装甲板 3D 模型点"] --> C["solvePnP"]
B["检测到的 2D 像素点"] --> C
D["标定内参 K"] --> C
C --> E["位姿 R, t"]
E --> F["距离 / Yaw / Pitch"]3.2 解法概览
- DLT(直接线性变换):把投影方程整理成 ,每点提供 2 个方程,需要 ≥ 6 对点,用 SVD 求解,结果还要投影回 ;
- P3P:3 对点直接解,速度快但容易受噪声影响;
- EPnP:用 4 个控制点表示 3D 点, 较大时精度和速度都比较均衡;
- 非线性优化(BA):以解析解为初值,最小化重投影误差(见 3.3),结果最稳定。
3.3 重投影误差与优化(关键公式)
把当前位姿下的 3D 点投影回图像,与检测像素比较:
目标是最小化误差平方和(非线性最小二乘,用高斯牛顿 / LM 迭代):
工程上直接用现成库(OpenCV 内部、Ceres 或 g2o)。你不必手写优化器,但要知道它在最小化什么。涉及的李群李代数细节放在文末拓展部分,学有余力再深入。
3.4 OpenCV 工程实战:solvePnP 到云台角度
3.4.1 基本用法
// 3D 模型点:装甲板四角,物理尺寸(单位与 tvec 一致,通常 mm)
std::vector<cv::Point3f> object_pts = {
    {-half_w,  half_h, 0}, { half_w,  half_h, 0},
    { half_w, -half_h, 0}, {-half_w, -half_h, 0},
};
// 2D 图像点:检测到的四个角点(顺序必须与 3D 点一一对应!)
std::vector<cv::Point2f> image_pts = { /* 来自 Detector */ };

cv::Mat rvec, tvec;
cv::solvePnP(object_pts, image_pts, K, dist, rvec, tvec);方法选择:装甲板四角点共面,用 SOLVEPNP_IPPE 能利用共面约束,又快又稳;不放心时用 SOLVEPNP_ITERATIVE 兜底。角点有误匹配时改用 cv::solvePnPRansac 剔除离群点。
3.4.2 得到 Yaw / Pitch
tvec 就是装甲板在相机系下的坐标(单位与 object_pts 一致):
double X = tvec.at<double>(0);
double Y = tvec.at<double>(1);
double Z = tvec.at<double>(2);

double pitch = std::atan2(Y, Z);   // 俯仰(相机系右X、下Y、前Z)
double yaw = std::atan2(X, Z); // 偏航工程要点:
- 角点顺序必须一一对应:3D/2D 顺序错位时,位姿会直接错乱而且不报错,这是 PnP 最常见、最隐蔽的 bug;
- 单位统一:object_pts 用 mm,tvec 就是 mm;
- 角度定义对齐电控:yaw/pitch 的定义和正负方向必须和电控对齐,否则解对了也打不准;
- 距离近时角度误差被放大: 小,同样的像素误差对应更大的角度抖动,可用多帧平滑(见文档 12 Kalman)。
3.5 学习资料与需要掌握什么
学习视频
1. 2025 视觉组培训第五课【装甲板位姿解算】(同济大学 SuperPower 战队)
- 视频链接:https://www.bilibili.com/video/BV1qkxceWEh4
- 学习指南:从 RM 战队的视角讲位姿解算全流程,配合本模块的公式一起看。看完应能解释”为什么 detector 要输出四角点,而不是直接用灯条中心”。
看完你需要掌握什么
- 能说出 PnP 的输入(3D 模型点、2D 像素点、)与输出();
- 能解释重投影误差在优化什么,以及为什么解析解还需要 BA 迭代;
- 能独立写好
solvePnP(选对SOLVEPNP_IPPE/ITERATIVE)并算对顺序; - 能把
rvec/tvec转成云台要的 Yaw/Pitch,并意识到”角度定义要对齐电控”。
拓展学习(学有余力):李群与李代数
这一部分不强制要求。它回答两个进阶问题:为什么旋转矩阵不能直接求导做优化,以及重投影误差的雅可比怎么来。等自瞄跑通、想做更深入的优化(自定义 BA、手写 Ceres 残差块)时再回来看。
一句话背景
旋转矩阵集合 对矩阵加法不封闭(),无法按普通微积分求导。解决思路:把旋转的”微小增量”放到切空间(李代数) 上描述,再用指数映射 回到旋转——增量加法由此可行,优化也能做了。
学习资料
1. 视觉 SLAM 十四讲 · 第 4 讲:李群与李代数(高翔)
- 视频链接:https://www.bilibili.com/video/BV1LT411V7zv
- 学习指南:SLAM 领域的标准教材配套视频,系统推导指数映射、李括号、扰动模型。建议配合《视觉 SLAM 十四讲》书本第 4 讲一起看。
需要掌握什么
- 能解释”为什么旋转矩阵不能直接求导”,以及李代数/指数映射如何解决;
- 知道指数映射对 就是罗德里格斯公式;
- 记住扰动模型的核心结论:(BA 雅可比推导的起点)。
总结
flowchart TD
    A["模块一<br/>标定得到 K, dist"] --> B["模块二<br/>旋转的四种表述"]
    A --> C["模块三<br/>solvePnP 解出 [R|t]"]
    B --> C
    C --> D["距离 + Yaw/Pitch → 云台"]
E["拓展:李群李代数<br/>(学有余力)"] -.-> C| 模块 | 定位 | 核心结论 |
|---|---|---|
| 模块一 小孔成像与标定 | 必学 | 四大坐标系链路; 内参;畸变 ;标定输出 yaml |
| 模块二 旋转四种表述 | 必学·以资料为主 | 旋转矩阵/旋转向量/欧拉角(死锁)/四元数(),看视频+必会结论 |
| 模块三 PnP 位姿解算 | 必学·自瞄核心 | 3D-2D 对应求 ;solvePnP 实战;Yaw/Pitch |
| 拓展 李群与李代数 | 学有余力 | 加法不封闭→指数映射→扰动模型 |
读完本文,你应该能走通自瞄的因果链:标定给出内参 → 检测给出像素 → 物理模型给出 3D 点 → PnP 解出位姿 → 角度送给云台。下一步建议阅读文档 12(Kalman 滤波,对位姿结果做平滑与预测)和文档 13(自瞄框架,把这些模块拼成一个完整系统)。